

1) Définition

2) Norme d'un vecteur :
la norme d'un vecteur \(\overrightarrow{u}\) correspond à sa mesure on la note :
\(\left \| \overrightarrow{u} \right \|\) , si \(\overrightarrow{u}\) est un vecteur de coordonnées (x ; y ) alors \( \left \| \overrightarrow{u} \right \| = \sqrt{x^{2}+y^{2}}\)
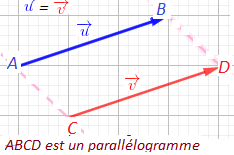
3) Egalité de deux vecteurs :
4) Somme de deux vecteurs :
Si \(\overrightarrow{u}\) et \(\overrightarrow{v}\) sont deux vecteurs donnés, la somme de \(\overrightarrow{u} + \overrightarrow{v}\) :
On trace le vecteur \(\overrightarrow{u}\) à partir d'une origine \(A\) ce qui donne le vecteur \(\overrightarrow{AB}\), et en \(B\) on trace le vecteur \(\overrightarrow{v}\) ce qui donne le vecteur \(\overrightarrow{BC}\). La somme des vecteurs \(\overrightarrow{u}\) et \(\overrightarrow{v}\) est le vecteur : \(\overrightarrow{AC} = \overrightarrow{u} + \overrightarrow{v}\)
Ou bien on applique la règle du parallélogramme : \(\overrightarrow{OA} + \overrightarrow{OB} = \overrightarrow{OM} = \overrightarrow{AC}\)

\(\overrightarrow{AB} + \overrightarrow{BC} = \overrightarrow{AC}\)
L'opposé du vecteur \(\overrightarrow{AB}\) est le vecteur \(\overrightarrow{BA}\), tel que \(\overrightarrow{AB} + \overrightarrow{BA} = \overrightarrow{0}\).
5) Multiplication d'un vecteur par un réel :
Si \(\overrightarrow{u}\) désigne un vecteur et \(k\) un réel
le produit du vecteur \(\overrightarrow{u}\) par le réel \(k\) est un vecteur noté \(k\overrightarrow{u}\)
- * Si \(k = 0\) ou \(\overrightarrow{u} = \overrightarrow{0}\), alors \(k\overrightarrow{u} = \overrightarrow{0}\)
- ** Si \(k > 0\) et \(\overrightarrow{u} \neq \overrightarrow{0}\), alors \(k\overrightarrow{u}\) et \(\overrightarrow{u}\) ont la même direction, le même sens et \(\left\| k\overrightarrow{u} \right\| = k\left\| \overrightarrow{u} \right\|\)
- *** Si \(k < 0\) et \(\overrightarrow{u} \neq \overrightarrow{0}\), alors \(k\overrightarrow{u}\) et \(\overrightarrow{u}\) ont la même direction, des sens opposés et \(\left\| k\overrightarrow{u} \right\| = -k\left\| \overrightarrow{u} \right\|\)
Soit \(\overrightarrow{u}\) un vecteur donné et \(\overrightarrow{v}\) et \(\overrightarrow{w}\) deux autres vecteurs tels que :
\(\overrightarrow{v} = 4\overrightarrow{u}\) et \(\overrightarrow{w} = -3\overrightarrow{u}\)

6) Vecteurs colinéaires
On dit que deux vecteurs \(\overrightarrow{u}\) et \(\overrightarrow{v}\) sont colinéaires s'il existe un réel \(k\) tel que : \(\overrightarrow{v} = k\overrightarrow{u}\)
- • Le vecteur nul \(\overrightarrow{0}\) est colinéaire à tout vecteur \(\overrightarrow{u}\), car quel que soit \(\overrightarrow{u}\) : \(0\overrightarrow{u} = \overrightarrow{0}\).
- • Deux vecteurs \(\overrightarrow{u} \neq \overrightarrow{0}\) et \(\overrightarrow{v} \neq \overrightarrow{0}\) sont colinéaires si et seulement si ils ont la même direction.
1) Soit \(ABCD\) un parallélogramme et \(E\) un point donné tel que : \(\overrightarrow{AE} = \frac{1}{4}\overrightarrow{AB}\).
Montrer que \(\overrightarrow{AE}\) et \(\overrightarrow{CD}\) sont colinéaires.
On a \(ABCD\) un parallélogramme d'où \(\overrightarrow{AB} = \overrightarrow{DC}\).
Donc \(\overrightarrow{AE} = \frac{1}{4}\overrightarrow{DC}\) donc \(\overrightarrow{AE} = -\frac{1}{4}\overrightarrow{CD}\).
Et donc on dit que \(\overrightarrow{AE}\) et \(\overrightarrow{CD}\) sont colinéaires.
2) \(ABCD\) un parallélogramme et \((EF)\) est parallèle à \((AB)\) et \((CD)\).
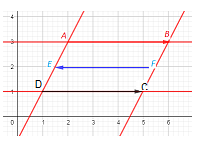
• \((AB) // (CD)\) donc \(\overrightarrow{AB}\) et \(\overrightarrow{DC}\) sont colinéaires d'où il existe un réel \(k\) tel que : \(\overrightarrow{AB} = k\overrightarrow{DC}\).
\(\overrightarrow{AB}\) et \(\overrightarrow{DC}\) sont de même sens alors \(k > 0\) et \(k = \frac{AB}{DC}\).
• \((AB) // (FE)\) donc \(\overrightarrow{AB}\) et \(\overrightarrow{FE}\) sont colinéaires d'où il existe un réel \(k'\) tel que : \(\overrightarrow{AB} = k'\overrightarrow{FE}\).
\(\overrightarrow{AB}\) et \(\overrightarrow{FE}\) sont de sens opposés donc \(k' < 0\) et \(k' = -\frac{AB}{FE}\).
• \((FE) // (CD)\) donc \(\overrightarrow{FE}\) et \(\overrightarrow{DC}\) sont colinéaires d'où il existe un réel \(k''\) tel que : \(\overrightarrow{FE} = k''\overrightarrow{DC}\).
\(\overrightarrow{FE}\) et \(\overrightarrow{DC}\) sont de sens opposés donc \(k'' < 0\) et \(k'' = -\frac{FE}{DC}\).
7) Vecteurs colinéaires et alignement

On dit que trois points \(A\), \(B\) et \(C\) sont alignés s'il existe un réel \(k\) tel que : \(\overrightarrow{AB} = k\overrightarrow{AC}\) ou \(\overrightarrow{AB} = k\overrightarrow{BC}\)
On dit que deux vecteurs \(\overrightarrow{u}\begin{pmatrix}x\\ y\end{pmatrix}\) et \(\overrightarrow{v}\begin{pmatrix}z\\ t\end{pmatrix}\) sont colinéaires (ou alignés) si : \(\det(\overrightarrow{u}; \overrightarrow{v}) = 0 \iff \begin{vmatrix}x & z\\ y & t\end{vmatrix} = xt - yz = 0\)
Soient \(A\) et \(B\) deux points donnés, placer le point \(C\) tel que : \(\overrightarrow{AC} = \frac{3}{4}\overrightarrow{AB}\)
De plus, comme \(\frac{3}{4} > 0\), alors \(\overrightarrow{AC}\) et \(\overrightarrow{AB}\) sont de même sens, et la longueur mesure \(AC = \frac{3}{4}AB\).

8) Relations entre deux vecteurs colinéaires
Dans un plan muni d'un repère \(\left(O;\overrightarrow{i}; \overrightarrow{j}\right)\) :
Deux vecteurs \(\overrightarrow{u}\) et \(\overrightarrow{v}\) ayant respectivement les coordonnées \((x ; y)\) et \((t ; z)\) sont colinéaires si et seulement si : \(xz = yt\)
C'est-à-dire que leur déterminant est nul : \(\det(\overrightarrow{u},\overrightarrow{v}) = \begin{vmatrix}x & t\\ y & z\end{vmatrix} = xz - yt = 0\)
• Soient dans un repère du plan les vecteurs : \(\overrightarrow{u}\begin{pmatrix} 3 \\ 1 \end{pmatrix}\) et \(\overrightarrow{v}\begin{pmatrix} 6 \\ 2 \end{pmatrix}\)
\(\overrightarrow{u}\) et \(\overrightarrow{v}\) sont colinéaires car \((3\times 2) - (1\times 6) = 6 - 6 = 0\).
• Soient \(\overrightarrow{w}\begin{pmatrix}1\\ 3 \end{pmatrix}\) et \(\overrightarrow{m}\begin{pmatrix}2\\ 3 \end{pmatrix}\) deux vecteurs :
Les vecteurs \(\overrightarrow{w}\) et \(\overrightarrow{m}\) ne sont pas colinéaires car :
\(\det(\overrightarrow{w} ; \overrightarrow{m}) = \begin{vmatrix}1 & 2\\ 3 & 3 \end{vmatrix} = 1\times 3 - 3\times 2 = 3 - 6 = -3 \neq 0\)
9) Milieu d'un segment :
On dit que \(I\) est le milieu du segment \([AB]\) si : \(\overrightarrow{IA} + \overrightarrow{IB} = \overrightarrow{0}\)
\(I\) milieu du segment \([AB]\) si et seulement si :
\(\overrightarrow{IA} = -\overrightarrow{IB} = \overrightarrow{BI}\)
\(\overrightarrow{IB} = \frac{1}{2}\overrightarrow{AB}\)
Soit \(I\) milieu du segment \([AB]\), pour tout point \(M\) du plan on a :
\(\overrightarrow{MA} + \overrightarrow{MB} = \overrightarrow{MI} + \overrightarrow{IA} + \overrightarrow{MI} + \overrightarrow{IB} = 2\overrightarrow{MI} + \overrightarrow{IA} + \overrightarrow{IB}\)
Or \(\overrightarrow{IA} + \overrightarrow{IB} = \overrightarrow{0}\).
Donc \(\overrightarrow{MA} + \overrightarrow{MB} = 2\overrightarrow{MI}\)
Soit \(ABC\) un triangle et \(I\) milieu de \([AB]\) et \(J\) milieu de \([AC]\).

Montrer que : \(\overrightarrow{IJ} = \frac{1}{2}\overrightarrow{BC}\)
\(\overrightarrow{IJ} = \overrightarrow{IB} + \overrightarrow{BJ} = \frac{1}{2}\overrightarrow{AB} + \overrightarrow{BC} + \overrightarrow{CJ}\)
\(\phantom{\overrightarrow{IJ}} = \frac{1}{2}\overrightarrow{AB} + \overrightarrow{BC} + \frac{1}{2}\overrightarrow{CA} = \frac{1}{2}(\overrightarrow{AB} + \overrightarrow{CA}) + \overrightarrow{BC}\)
\(\phantom{\overrightarrow{IJ}} = \frac{1}{2}\overrightarrow{CB} + \overrightarrow{BC} = (1 - \frac{1}{2})\overrightarrow{BC} = \frac{1}{2}\overrightarrow{BC}\)
On a \(\overrightarrow{IJ} = \frac{1}{2}\overrightarrow{BC}\) alors \((IJ) // (BC)\).
10) La Translation (Crucial pour 3AC)
A) Image d'un point :
Dire que le point \(M'\) est l'image du point \(M\) par la translation qui transforme \(A\) en \(B\) (de vecteur \(\overrightarrow{AB}\)) signifie que :B) Propriétés de conservation :
La translation conserve : les longueurs, l'alignement des points, les mesures des angles et les aires.- L'image d'une droite est une droite parallèle.
- L'image d'un segment est un segment égal (de même longueur).
- L'image d'un cercle est un cercle de même rayon.
 Définition 2) Norme d'un vecteur 3) Egalité de deux vecteurs 4) Somme de deux vecteurs …)
Commentaires
Enregistrer un commentaire